2026年3月,机器人学界迎来了一项重磅突破:由TARS Robotics Research Team(它石智航)联合新加坡国立大学、复旦大学、克莱姆森大学、中科院等顶尖机构,历经8个月攻关,正式发布了全球首个针对视触觉操作的世界模型——OmniVTA。
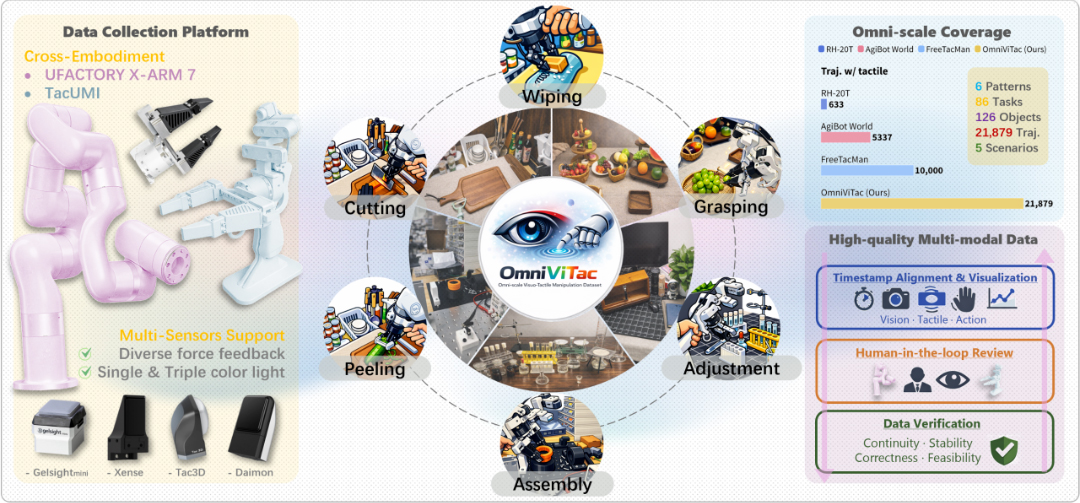
该模型开源了包含21,000+条数据、覆盖6种操作模式、80多种任务的大规模数据集OmniViTac,并提出全新的视触觉操作框架,让机器人在接触式操作任务中的表现实现质的飞跃。
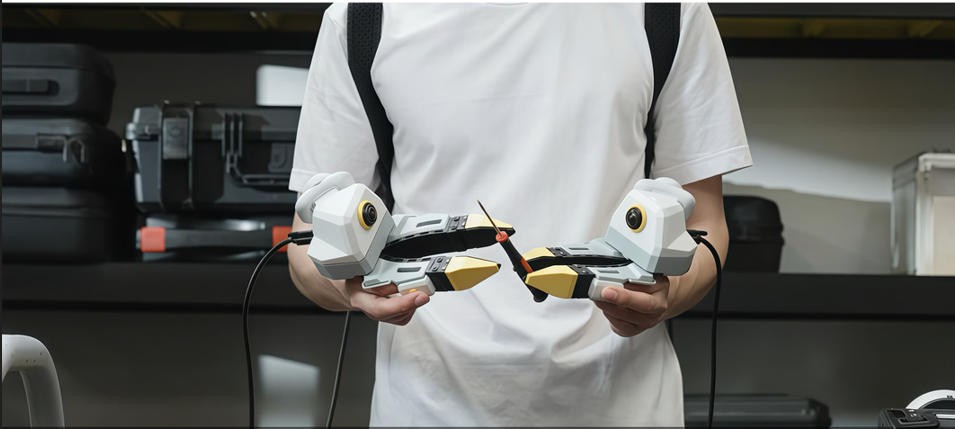
此次突破性研究的核心感知支撑,正是千觉机器人(Xense Robotics)自研的高分辨率多模态视触觉传感器。作为研究中主要采用的视触觉感知硬件,千觉传感器凭借超高精度、多模态感知、工业级可靠性等核心优势,为OmniVTA模型提供了高保真、高时效性的视触觉融合数据,成为破解机器人复杂接触操作难题的关键。
触觉 才是精细操作的“最后一公里”
机器人领域有一个长期痛点:“视觉是有局限的。”
插拔U盘、调整试管……这些精细操作中,光线变化、物体遮挡、接触瞬间的微妙力学变化,都是纯视觉方案难以逾越的鸿沟。OmniVTA论文明确指出:“接触式操作任务需要精确感知接触力、摩擦变化和状态转换,而这些仅靠视觉无法可靠地推断。”
这正是千觉存在的意义:赋予机器人“类人”的触觉感知能力,是解锁具身智能通用操作能力的关键。
千觉触觉传感器 为OmniVTA提供“超敏”指尖神经
在OmniVTA的数据采集与模型验证中,千觉传感器扮演了“数据之源”的角色。其核心优势,成为OmniVTA成功的“触觉数据基石”。
超越人类手指800倍的“超分辨率”感知
千觉传感器在信息感受密度上高达人类手指的800倍,能够感知物体表面微米级的细微特征与变形。在OmniVTA的装配、擦拭等任务中,正是这种高分辨率让模型捕捉到接触瞬间的三维形状分布与力的细微变化,训练出更精准的预测模型。
真正的“多模态”感知
千觉传感器不仅能感知压力分布,更能实时解算三维力分布、六维合力及接触面三维形状,在采集力觉、动觉、滑觉、三维形貌等底层信息同时,输出软硬区分、材质识别、接触状态判断等多维应用数据,实现“视觉+触觉”的深度融合。这正是OmniVTA“双流世界模型”准确预测短时接触演化的物理基础。
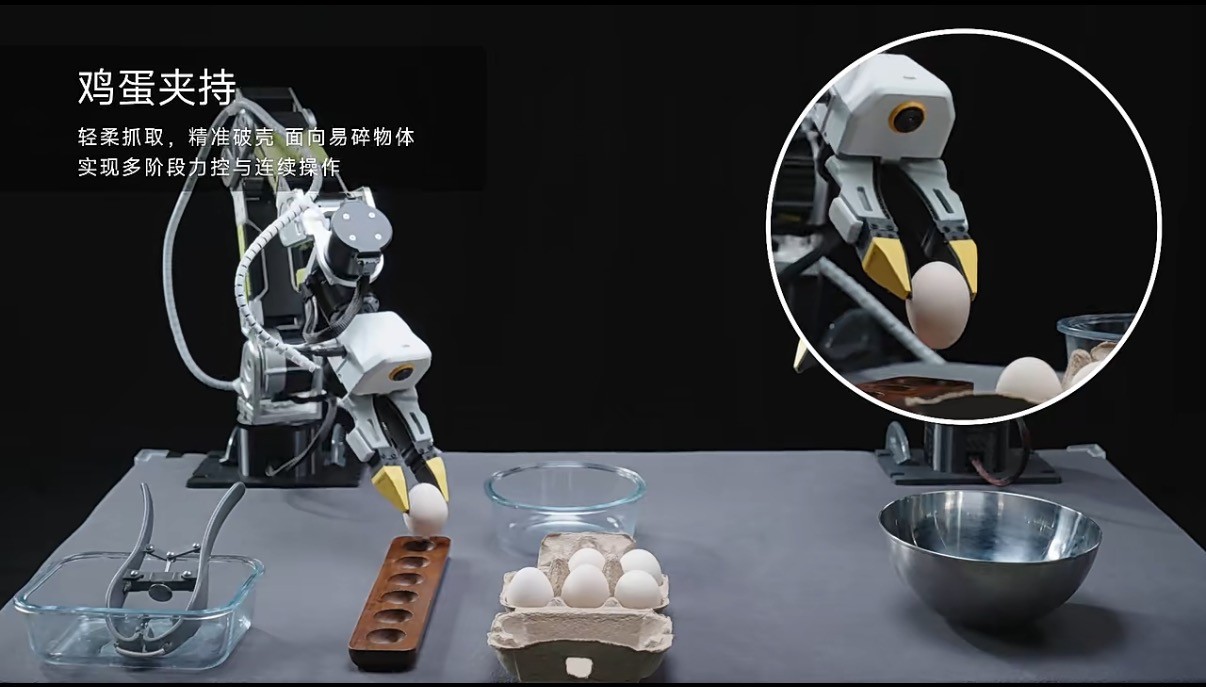
在试管搬运、装配任务中,千觉传感器帮助机器人实时感知物体的光滑度与脆性,精准调节抓取力度,这种细腻的感知能力,让基于世界模型的预测不再只是“猜测”,而是建立在真实的物理交互之上。
狭小空间与高速响应:让“精细”与“实时”兼得
千觉传感器采用楔形设计,前端最薄仅5毫米,可轻松进入狭窄区域,在精密装配等精细操作中提供视觉盲区内的实时触觉反馈。同时,每帧深度场处理仅需10ms的极速响应,确保了21,879条轨迹采集过程中每一次接触变化都能被精准记录,为模型训练提供高时序一致性的优质数据。
正是“钻得进”的纤薄设计与“跟得上”的极速响应的结合,让千觉传感器成为OmniVTA精细操作的关键支撑。
从“数据采集”到“世界模型”:千觉的技术底座
OmniVTA的成功,是高质量数据与强大算力结合的产物。其开源的OmniViTac数据集包含21,879个轨迹、86个物体、100+任务,涵盖擦拭、剥离、切割、抓取、装配、手内调整6种物理交互模式。在如此庞大的数据采集工程中,触觉传感器的一致性、耐久性和数据同步精度至关重要。
千觉不仅提供硬件,更构建了数据层面的“底座”:
高精度同步:传感器支持高频数据流输出,确保触觉信号与视觉信号的精准对齐,这是OmniVTA实现60Hz反射控制的关键前提。
仿真工具协同:2025年发布的全球首个触觉仿真工具Xense_Sim,填补了切向力模拟的技术空白,为OmniVTA团队的算法验证提供了极大便利,加速了8个月的研究进程。
面向未来 让世界模型“摸”到真实世界
OmniVTA验证了一条重要路径:预测性接触建模 + 高频触觉反馈 = 稳定的接触式操作。
这与千觉的使命不谋而合。正如创始人马道林所说:“依靠触觉和接触来构建空间感知”是机器人操作的全新路径。
随着OmniVTA数据集的全面开源,全球具身智能研究者将首次拥有如此大规模、高质量的真实触觉交互数据。这不仅是对千觉传感器性能的认可,更是对整个行业的“触觉赋能”。
作为专注于多模态触觉感知的硬科技企业,我们将继续深耕传感器硬件、仿真工具与触觉算法。因为我们相信,未来的通用机器人,不仅要有一双“慧眼”,更要有一双拥有“超敏神经末梢”的灵巧双手。
让机器人第一次真正“摸”懂这个世界——我们正在做。
arXiv: https://arxiv.org/pdf/2603.19201
项目主页: https://mrsecant.github.io/OmniVTA/
数据集链接: https://huggingface.co/datasets/tars-robotics/OmniVitac
扫码咨询购买